
2026 年 9 月 10 日(当地时间)——UNIGINE 发布了实时 3D 引擎「UNIGINE SDK」的最新版本「UNIGINE SDK 2.22」,这款引擎被用于游戏、仿真以及数字孪生的开发。与此同时,UNIGINE 还公布了由自家开发的 AA 级游戏。
新功能概览
本次发布新增了时间轴工具「Sequencer」与动画系统的扩展、导航的重做、渲染与传感器仿真的强化、Cesium 集成,以及面向 AI 智能体的「AI Toolkit」等功能。
UNIGINE SDK 2.22 的主要改动如下。
- Sequencer:取代 Tracker 的新时间轴工具。Animation Graph 也新增了 14 个节点
- 导航:用 Recast & Detour 重做,支持导航网格的自动生成(实验性功能)
- 渲染:Dynamic Resolution Scaling、面向超分方案的响应式遮罩、阴影强化、自定义渲染参数
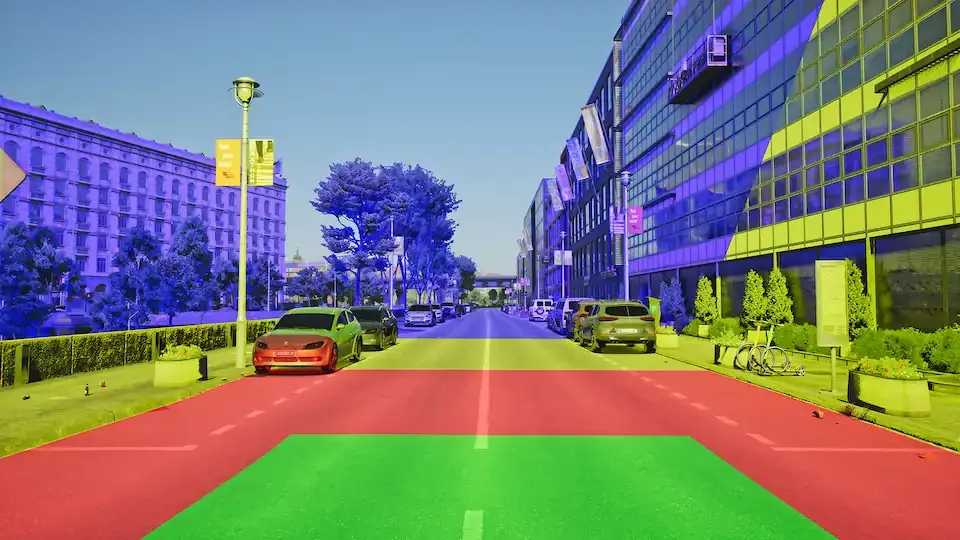
- 表面 ID 缓冲:可以为每个像素记录「画面里是什么」的缓冲,以及以表面为单位的自定义参数
- 传感器:支持 LiDAR、FMCW 雷达与 Kannala-Brandt 鱼眼相机模型
- Cesium 集成:流式加载行星规模的地理空间数据(Sim 版本)
- UAV 模板:与 ArduPilot SITL 集成
- AI Toolkit:把由 AI 智能体编辑世界、生成代码的环境整套内置进来
- 物理:连续碰撞检测(CCD)与低速时车轮摩擦的改进
- 其他:Gaussian Splatting 的改进、VR 多人模板、复杂文字系统的本地化、编辑器与 Sandworm 的改进、性能优化
动画:新工具「Sequencer」与 Animation Graph 的扩展
Sequencer
长期被期待的时间轴工具「Sequencer」被加入进来。它是旧有「Tracker」的后继者,从单个参数的动画到完整的过场镜头,都可以作为一条时间轴、一个可复用的资产来处理。
可以动画化的对象涵盖节点的变换、灯光、相机、材质、声音、物理、渲染设置,乃至自定义 C++/C# 组件的字段,几乎涉及世界中的所有元素。
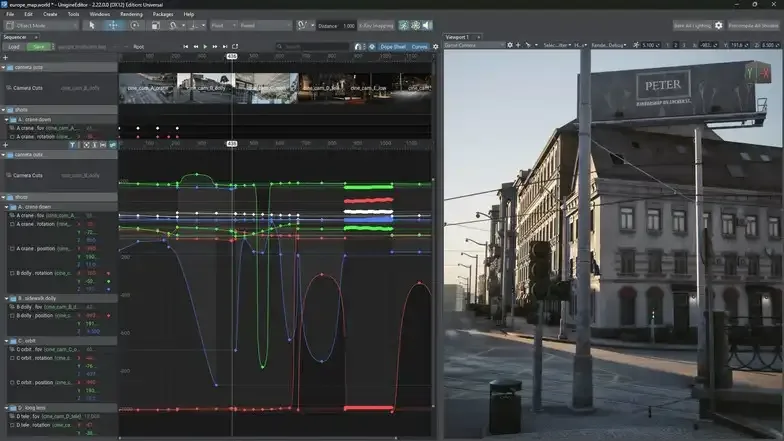
界面也做了重做,配合自动关键帧和通过拖拽拼装的剪辑,可以用比过去更短的时间完成动画。编辑器的预览会通过与构建进版本时相同的播放器来播放。因此在拖动时间轴时看到的画面,就是运行时的结果。
Sequencer 的主要机制如下。
- 通道、关键帧与曲线:每个要动画的值都会成为一条「通道」,一个参数拥有一条曲线,以及每个关键帧的插值与切线。Dope Sheet 决定「什么时候发生」,Curve Editor 决定「值如何变化」,两者分工明确。
- 通过规则绑定:不必把对象指定为某一个节点,而是可以设置按名称、标签、组件、类型来选择对象的「规则」。规则在播放过程中也会持续跟踪对象,因此之后出现的物体会自动加入,消失的物体则会退出。用一条曲线,就能把包括当时还不存在的路灯在内、整条街道的灯光一起调暗。
- 电影化通道:为过场镜头准备了相机切镜、声音、骨骼动画、事件区间等通道。
- 子序列:「Sub-Sequence 通道」可以让某个序列作为剪辑在另一个序列中播放。各部分会分别保存为独立文件,编辑原始文件时,所有使用它的序列都会同步更新。
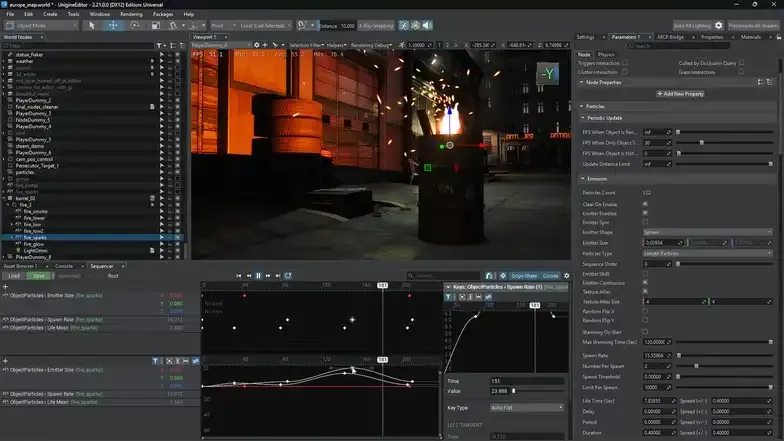
它也与 Animation Graph 联动。通过专用通道,可以把 Animation Graph 的剪辑和参数放到时间轴上;所有命名过的图表参数都会被当作通道处理。两套系统共享同一个 Skeleton Pose 节点的姿势层,但同一时间只有一方持有姿势。播放骨骼剪辑时由 Sequencer 持有角色的姿势,播放结束后再交还回去。
从 Tracker 到 Sequencer:改变了什么
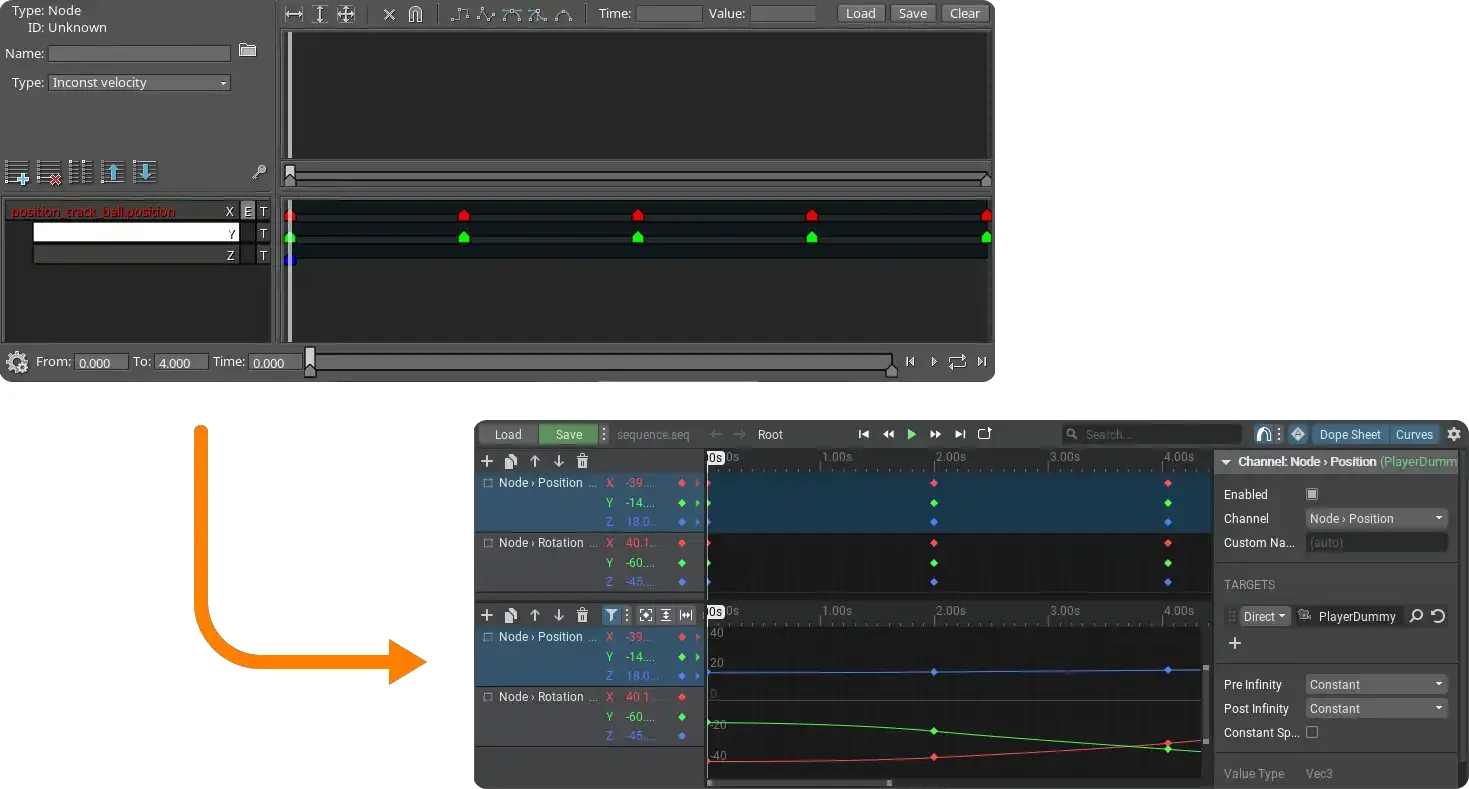
Tracker 是通过脚本解释器运作的机制,每个参数都会触发一次脚本调用,也没有 C++/C# 的 API。Sequencer 用原生 C++ 编写,对象只解析一次并缓存,曲线也用原生代码求值。
C++/C# 两侧都提供了公开 API,可以动画化的参数从 Tracker 的 532 个增加到由引擎 API 自动生成的 3,794 个。旧 Tracker 的「*.track」文件可以自动转换为 Sequencer 的格式。
异步动画流式加载
骨骼动画也和几何体、纹理一样,会经过引擎的资源流式加载。MeshSkinnedAnimation 资源会按需加载和释放。对于人群、拥挤的十字路口、坐满人的体育场这类会出现大量角色的世界,这种方式有助于压低内存占用。
加载方式可以在强制加载(默认)与后台线程异步加载之间选择。
Animation Graph 的扩展
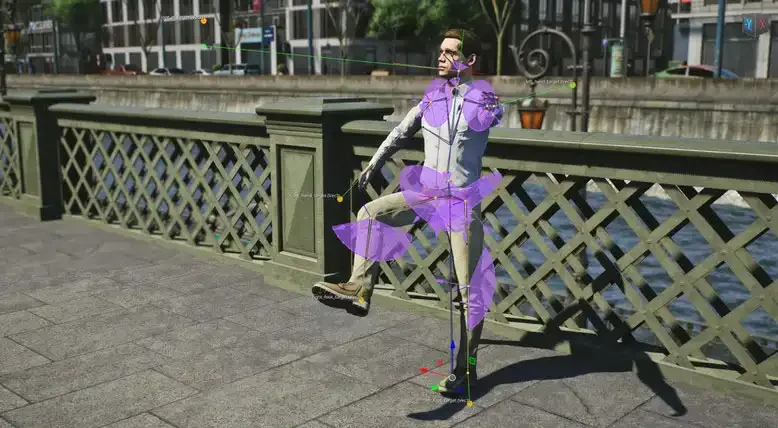
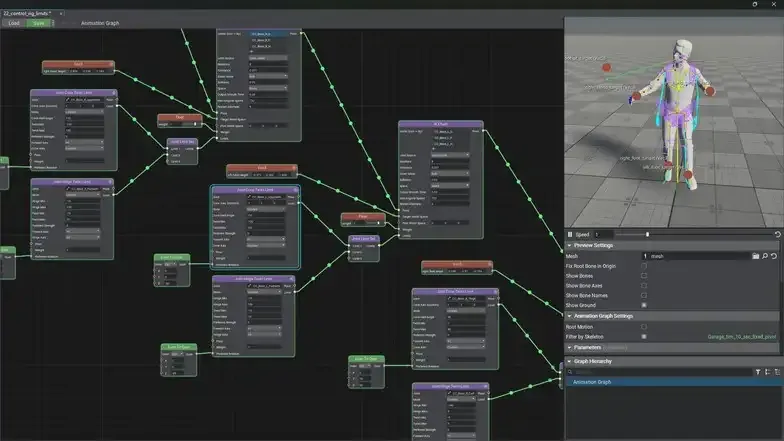
新增了 14 个用于程序化控制姿势的节点。其中包括关节的读写、双骨骼 IK 与任意长度的 IK 链、单关节/链式 Look At,以及铰链、锥形、扭转等关节限制。
Blend Poses 增加了「Joint List」与「Joint Subtree」两种遮罩模式。还搭载了可以在 3D 预览中拖动调整 Vec3/Quat 参数的预览操纵器。
导航:用 Recast & Detour 重做(实验性功能)
导航与寻路(Pathfinding)系统被从零重做。取代过去手动放置区块的方式,采用了在 AI 导航领域被广泛使用的库 Recast & Detour。
坐标改为双精度的世界坐标,即使世界很大也能保持寻路的精度。坐标朝向也调整为引擎的 Z-Up。多边形引用带有世代标签,可以分辨重新烘焙或流式加载后已经过期的引用。
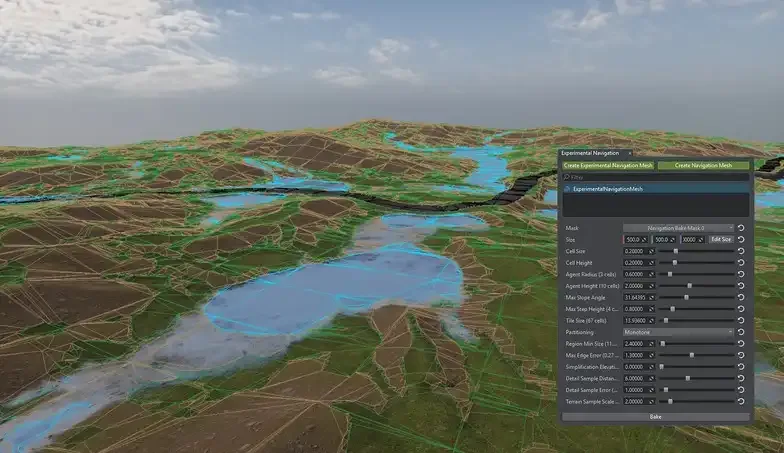
另外,新的导航在 2.22 中属于实验性功能,API 今后仍可能变化。原有的导航系统也依然可以继续使用。
可以直接从场景烘焙的导航网格
现在可以直接从静态/动态网格、集群与散布物(Clutter)、由样条变形的网格,以及两种地形烘焙出导航网格。每个表面都可以选择「包含」「排除」或「指定专用的导航区域」。Landscape Terrain 会按细节遮罩自动划分,例如把道路遮罩和荒地遮罩当作不同区域来处理。
烘焙是多线程的,在编辑器里和运行时都可以执行。新的「Experimental Navigation」窗口可以在不中断编辑器的情况下,把多个网格放到后台批量烘焙。
导航用的节点新增了以下三种。
- Experimental Navigation Mesh:持有烘焙范围与烘焙结果的节点
- Experimental Navigation Mesh Area Volume:把可通行范围指定为泥地、道路、禁止进入等,或者开洞的节点
- Experimental Navigation Mesh Invoker:标示需要始终保持加载的位置的节点
按代价加权的区域
可通行范围最多可以划分成 64 种带代价的区域,并且每次查询都能设置不同的规则。可以让智能体优先走道路、避开危险地点、遵守禁止进入的区域。代价和标志的修改无需重新烘焙,会直接反映到查询中。
对人群与移动障碍物的处理
路径可以带优先级,以同步或异步方式求解,也可以按部队为单位整体规划。如果按智能体的大小预先烘焙多套导航网格,查询时会自动选择与该智能体半径、高度、台阶、坡度相匹配的网格。
通过独有的多线程人群避让求解器,可以在考虑优先级和交互遮罩的同时,让一群人顺畅地通过同一个出入口。移动的障碍物无需重建导航网格,会在查询时解决,已经在路径上的智能体也会重新规划路线。
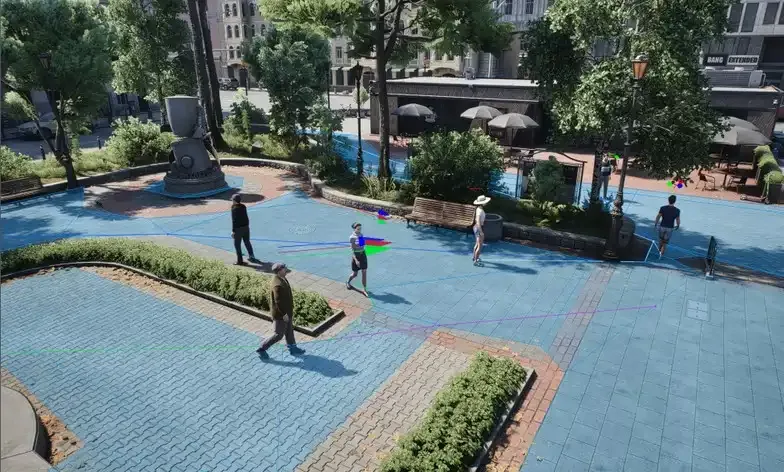
C++/C# 两套示例集中,新增了 7 种面向实验性导航的示例。
渲染相关的新功能
动态分辨率缩放(DRS)
在 DirectX 12 和 VR 下,支持了配合 GPU 帧时间自动改变内部渲染分辨率的 DRS。GPU 负载升高时暂时降低分辨率,有余量时再在设定的范围内调回来。这是一项适合 VR 这类需要稳定帧时间的用途的功能。
目标 FPS 与分辨率范围通过 render_dynamic_resolution_* 系列的控制台命令来设置。即使分辨率变化,渲染缓冲也不会重新分配。它可以与 FSR 无限制地组合使用,但 DLSS 会根据所选模式限制分辨率范围。Vulkan 也已支持,不过今后还会继续改进。
与此同时,在使用超分方案或 DRS 时,实际渲染分辨率与输出分辨率现在可以通过 API 获取(VR 与高级投影模式本次不在范围内)。
面向超分方案的响应式遮罩
引擎侧现在可以生成响应式遮罩(按像素决定超分强度的 R8 缓冲)。
透明表现、急剧变化的区域以及细小几何体的处理都变得更好,栅栏、铁丝这类细长物体的质量也有所提升,并且在所有支持的超分方案中都能一致地工作。
阴影:View-Fitted 级联与 PCSS 的改进
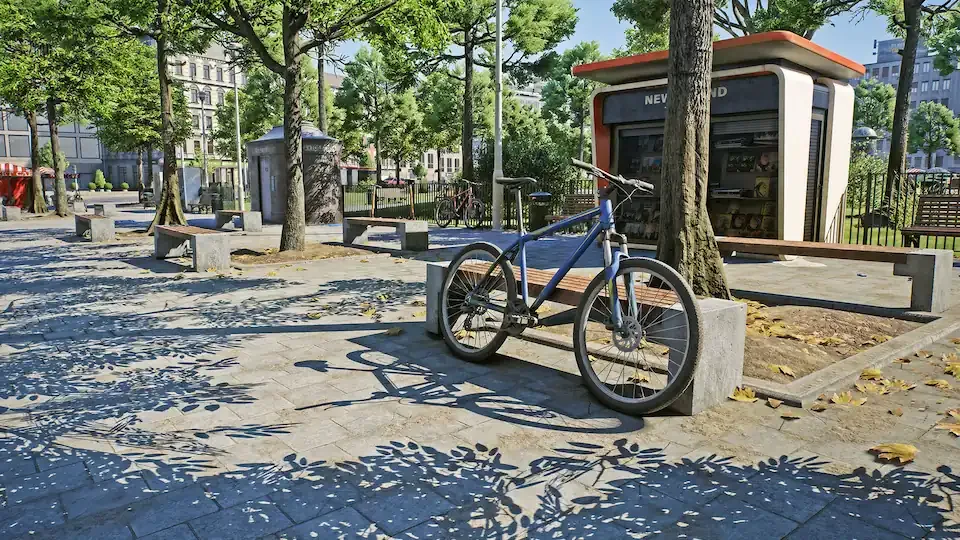
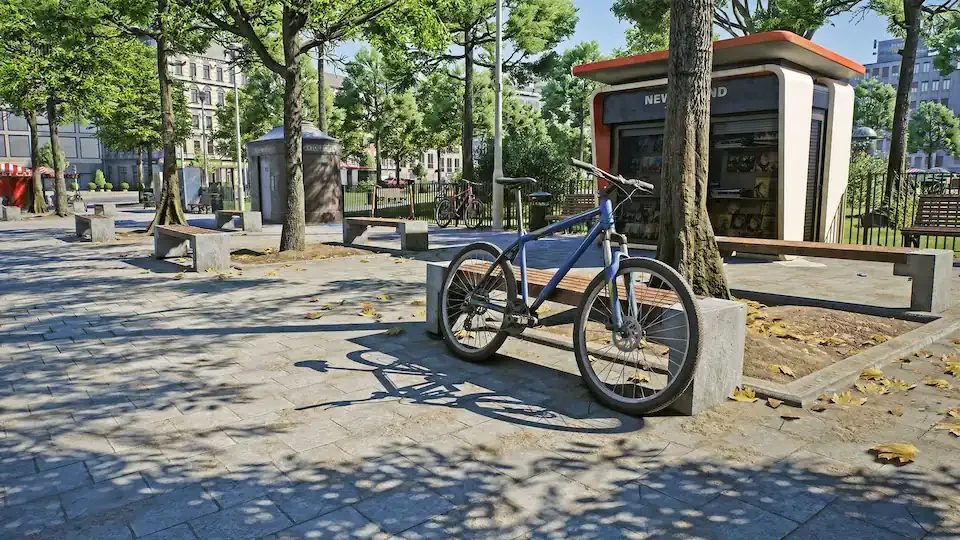
World Light 的阴影级联除了原有的 Uniform 模式,还新增了贴合相机视锥体的 View-Fitted 模式。级联数量的上限也增加到 16。
PCSS(Percentage-Closer Soft Shadows)的实现也得到改进,World、Omni、Proj 各类灯光的半影(Penumbra)表现在不同情况下变得稳定一致。Penumbra = 0 时半影可以正确消失,另外还增加了 Blocker Search Radius 等调节项。
自定义渲染参数
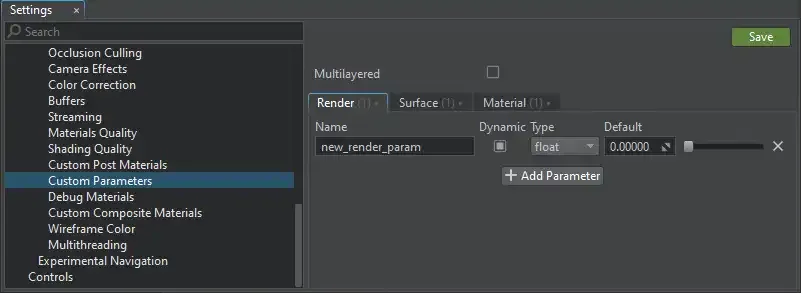
这是一批在整个项目中共享的数值参数,可以在不更换材质资产、不重新编译着色器的情况下,直接在运行时改变外观。可以用于雨天湿润的表现、灰尘与雪的堆积方式,以及整个场景色调、饱和度、粗糙度的变化等。
在大型项目里,改动一个父材质会连带更新所有依赖它的材质,非常耗时。自定义渲染参数可以省去这道工序。数值既可以用 Tracker 或 Sequencer 做动画,也可以从代码里设置。
其他渲染改动
- 水面反射的粗糙度与 Beaufort(风力)预设联动,水面反射也走标准的环境反射流程
- 修正了变焦光学系统等视角很窄时细分(Tessellation)的异常
- 改进了局部对比度的处理
- 新增了给光源加上粗糙度偏移、从而产生柔和镜面高光的功能
另外,水面 Reflection Roughness 的默认值改为 0.075。已有世界会自动迁移,但如果之前调整过这个值,建议更新后确认一下外观。
表面 ID 缓冲与自定义参数
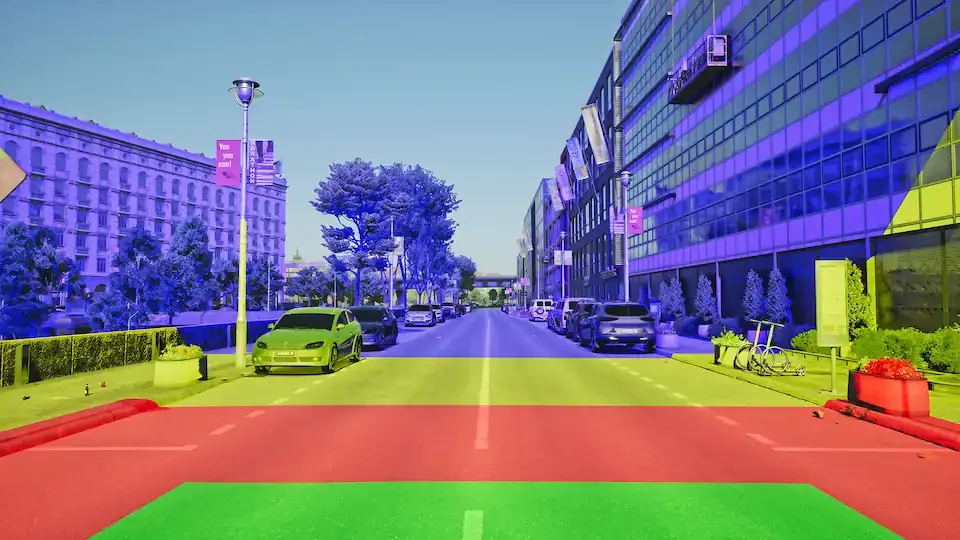
在仿真、计算机视觉和游戏开发中,很多时候比起像素的样子,更想知道「这个像素是什么」(属于哪个物体、哪个表面、哪个材质、哪个类)。过去要使用共享的 Auxiliary 缓冲,在材质图里手动把 ID 塞进整数。由于通道数有限,只能在精度和 ID 数量之间二选一。
在 2.22 中,这类「识别信息」由渲染器正式处理。每个被绘制的像素都可以持有 32 位的 Surface ID。ID 会按管线阶段(Opaque、Decal、Transparent、Water,以及它们合成后的 Scene)写入 FORMAT_R32U 的屏幕缓冲。
默认情况下所有阶段都汇总到 Scene 缓冲。启用「multilayered」模式后,每个阶段会成为独立的图层,可以把玻璃这类透明表面和它背后的物体分开做分割。
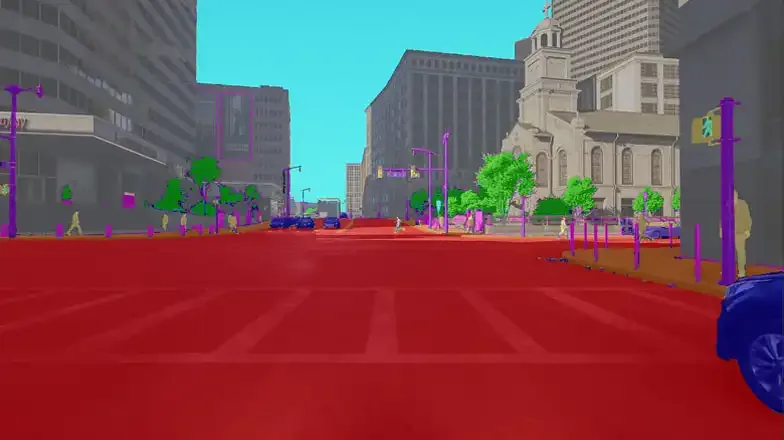
ID 不是作为颜色、而是作为「键」发挥作用,一次查询就能取出节点 ID、表面编号、实例编号、Material ID 以及任意自定义参数。原本作为 G-buffer 专用纹理的 Material Mask 也移到了材质参数一侧,可用位数从 24 位增加到 32 位。
自定义参数在 Settings > Render > Custom Parameters 中以 float、int、uint 类型定义,并按表面、材质、集群实例为单位分配。数值会进入专用的参数缓冲,因此即使给大量物体打标签,也不会出现材质复制、批处理被打破或绘制调用增加的情况。
文中举出的使用示例包括以下几类。
- 语义标注:把类别或标签定义成参数,只需给表面打上标签
- 向传感器传递物理特性:把反射率、发射率直接传给 IR、雷达、LiDAR 等传感器
- CAD 模型的分色:把使用同一材质的 CAD 模型按零件分色
- 游戏:选中的描边、瞄准的命中判定、热成像的表现
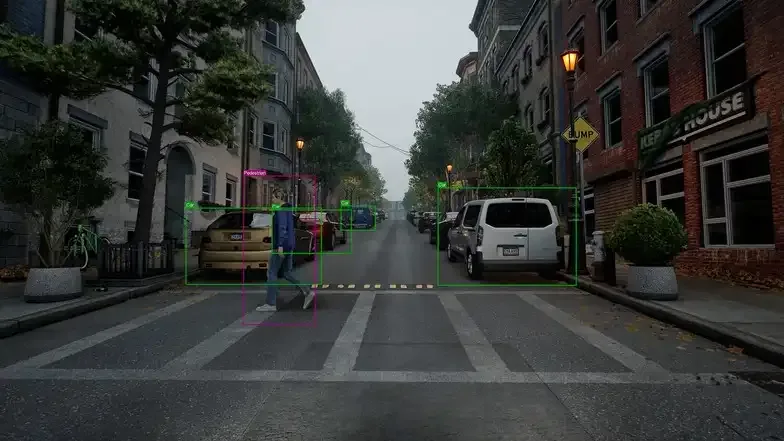
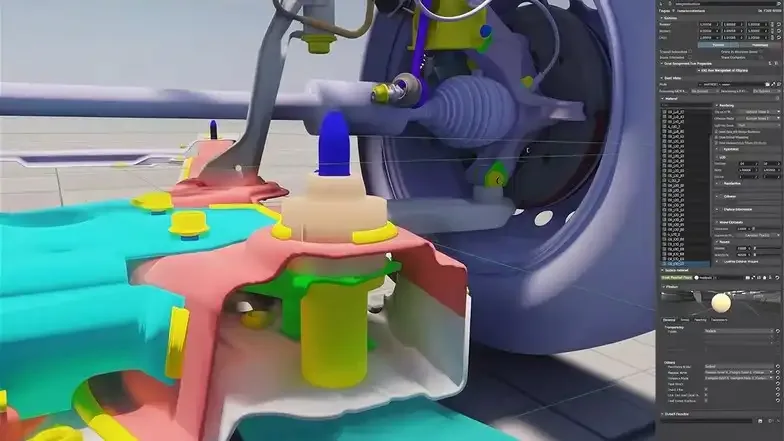
数据可以从材质图节点、视口的调试模式,以及 C++、C#、UnigineScript 的 API 中读取。面向 Sim 的 C++/C# 示例集中还新增了「Segmentation」示例,可以从一个场景同时生成 7 种分割遮罩。
传感器仿真:LiDAR、FMCW 雷达与鱼眼相机
LiDAR Sensor Advanced
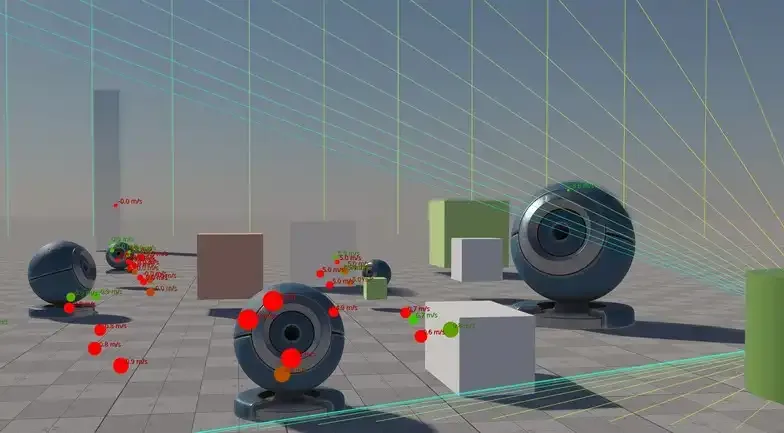
这是面向自动驾驶汽车、机器人和无人机仿真的新示例,可以细致地再现传感器的运动。它会按区块扫描场景,并针对每条射线测量距离与反射强度(由表面的物理特性求得)。
同时支持旋转式(360°)和固态式,可以设置扫描速率、探测距离和视角。为了再现真实存在的传感器,还可以从文件读取通道角度。运动造成的畸变、噪点、点缺失这类真机的不完美,以及雾、雪、雨的影响也都能再现。
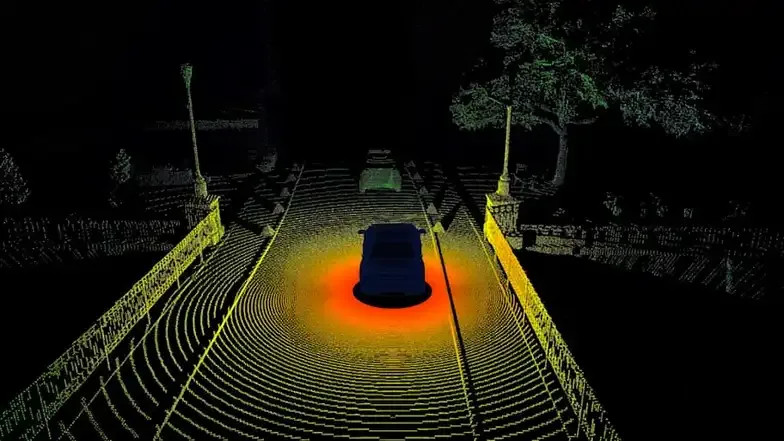
点云会按强度、距离、高度着色显示。绘制使用新的「Primitive Renderer」,一次 GPU 处理就能批量绘制,因此不会产生逐点的开销。还提供了更容易捕捉远处点的子像素模式,结果可以导出为 LAS 格式。
FMCW 雷达
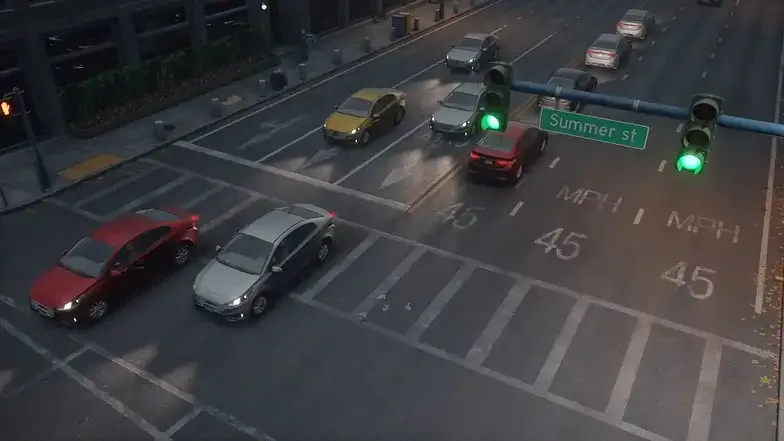
新增了调频连续波(FMCW)方式雷达的仿真。即便是在停放的车辆之间走出的行人、以树林为背景飞行的无人机这类背景噪声会变化的场景中,它也会基于雷达方程,根据表面的反射率、朝向与距离计算目标的反射强度。
传感器拥有多个分辨率与量程不同的测量区。视野按多个方位(Azimuth)扇区来绘制,两端会施加模拟天线波束图样的衰减。检测采用逐单元与周围噪声比较的「Cell-Averaging CFAR」方式。通过随环境改变检测阈值,可以减少误检与漏检。
Kannala-Brandt 鱼眼模型
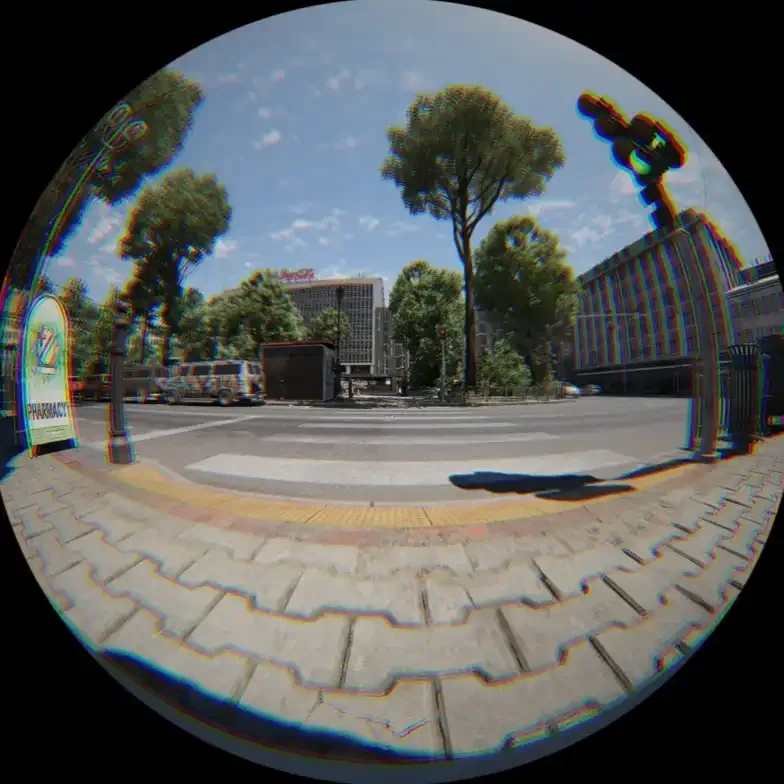
全景渲染除了原有的解析投影模型,还支持了 Kannala-Brandt 的通用鱼眼相机模型。该模式使用已标定的内参,可以连同切向畸变和光学中心偏移一起,原样再现真实相机的镜头。
UNIGINE 解释说,仿真器的相机并不是单纯的视口,而是传感器的模型。用通用鱼眼模型训练和验证过的识别系统,装到真机上时可能会在画面边缘检测失败。使用真实的标定数据,目的就是让仿真器与真机的影像能够互相通用。
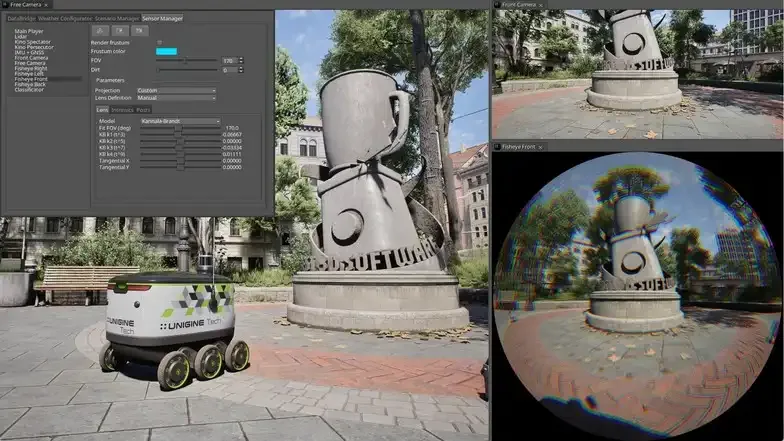
鱼眼的绘制流程也支持了色差、鱼眼专用暗角这类电影化的后期处理。面向 Sim 的 C++/C# 示例新增了「Fisheye Camera Emulation」,可以切换 6 种畸变模型,并当场调整所有参数。还准备了从镜头数据手册或标定工具的值反推视角的「Physical 模式」。
Cesium 集成:导入行星规模的地理数据
通过新的「Cesium 集成插件」,可以把行星规模的地理空间数据直接导入 UNIGINE。无论是城市可视化、机场再现还是行星规模的仿真,都可以用真实的地理坐标,把内容放在真实地形之上。
另外,这项功能是 IG 系统的一部分,只在 Sim 版本中可用。
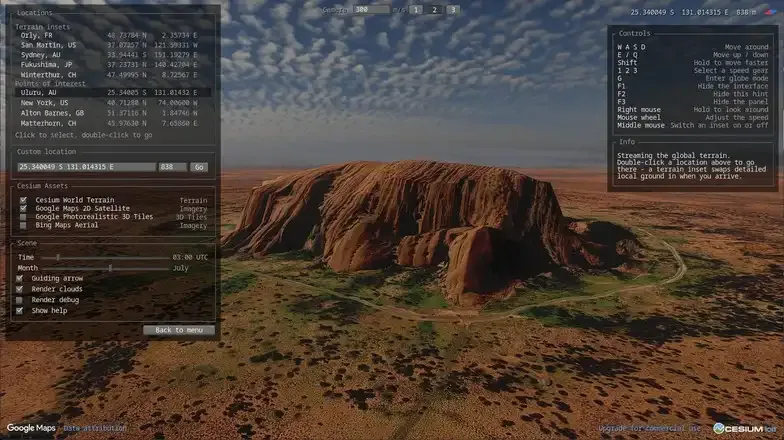
用 Cesium 3D Tiles 流式加载
支持了面向大规模地理空间数据的公开标准「Cesium 3D Tiles」。它不是一次性加载整个世界,而是根据相机位置读取并缓存地形、影像与 3D 内容。即使数据覆盖整个行星,也能在不压迫内存的情况下保持响应性。
插件还会公开瓦片数量、加载进度、内存占用等统计信息。也可以接入自定义的加载画面或性能监控。
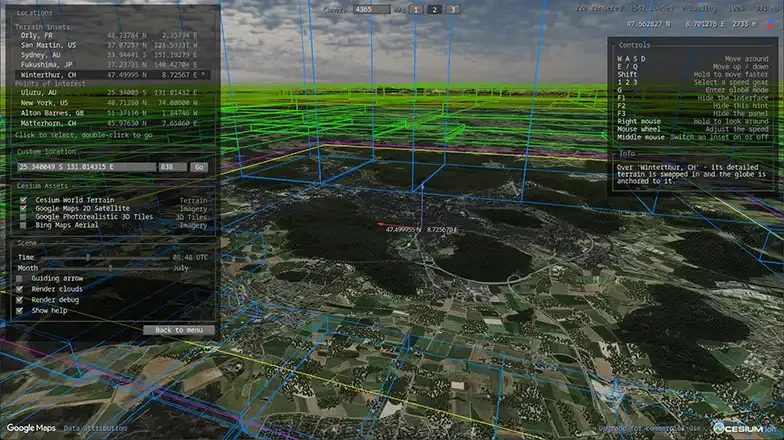
大范围下的精确地理配准
在横跨数百到数千公里的应用中,坐标精度会成为问题。Cesium 集成会持续以相机为中心重新设定世界的基准,因此无论移动多远,物体都能贴合地表而不偏移。它还支持大地坐标与大地水准面模型,可以直接用纬度、经度、高度来摆放内容。
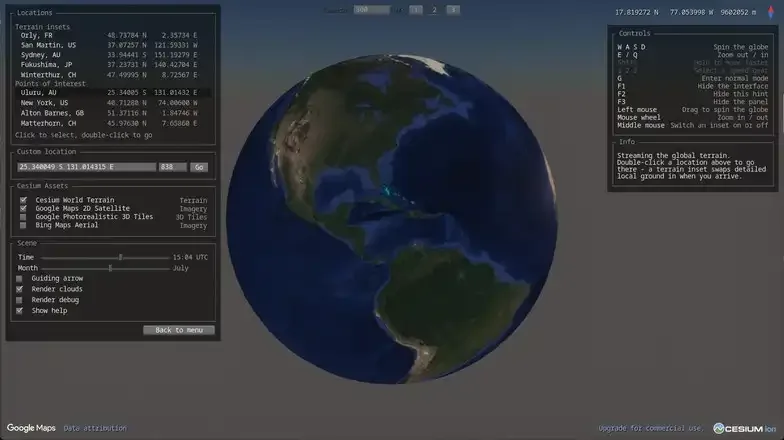
把全球数据与自有地形结合起来
使用「地形嵌入系统」,可以在流式加载的 Cesium 数据之上,无缝叠加自有的高分辨率地形。机场、工厂、军事设施、施工现场这类拥有详细测绘数据的地点,可以与全球数据一起作为一块连续的地形来处理。
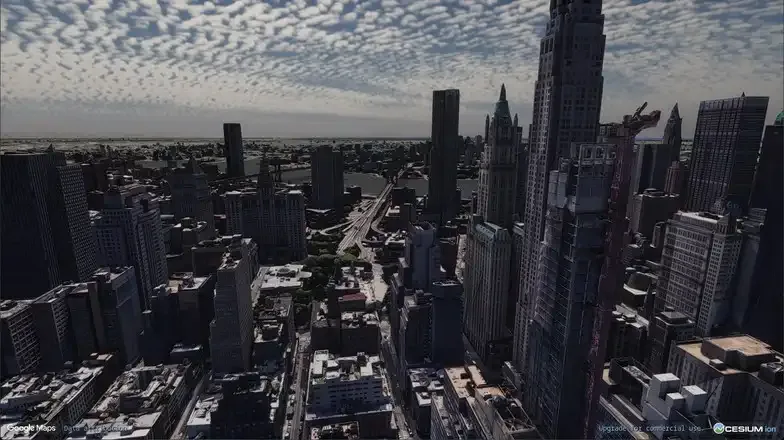
可能的用途包括飞行/车辆模拟器、数字孪生、任务规划、地理空间可视化、巡检工具以及大规模训练环境。
UAV 模板与 ArduPilot SITL 的集成
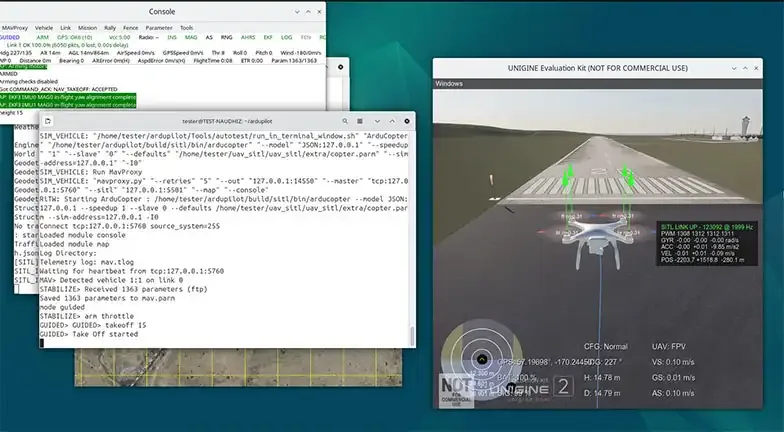
UNIGINE 的「UAV Template」支持了 ArduPilot SITL(Software-in-the-Loop),无需真机硬件,就能仿真真实的自动驾驶控制栈。ArduPilot 会在 PC 上原样运行整套控制栈,UNIGINE 则作为外部物理引擎,通过 UDP 传递机体、环境和传感器的数据。
这样一来,Mission Planner、QGroundControl、MAVProxy 这些支持 MAVLink 的地面站软件,就能像对待真机一样使用。
集成分为两层:一层是负责 UDP 通信与坐标转换(从 ENU 到 NED)的可复用「桥接模块」,另一层是把 PWM 输入接到无人机物理运算上的、按机型区分的「集成层」。多旋翼机和固定翼机都支持,当与 SITL 的连接断开时,会自动切换到内部的飞行模型。
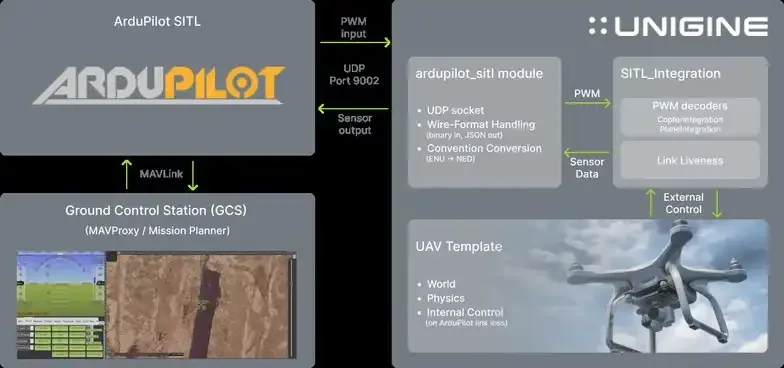
SITL 可以从 Mission Planner(Windows,点击一次即可下载二进制文件)或 MAVProxy(WSL/Linux,从源码构建)启动。这样就得到了一套可以针对与真机相同的自动驾驶栈做测试的环境。
AI 工作流:「AI Toolkit」与 MCP Bridge 的扩展
AI Toolkit
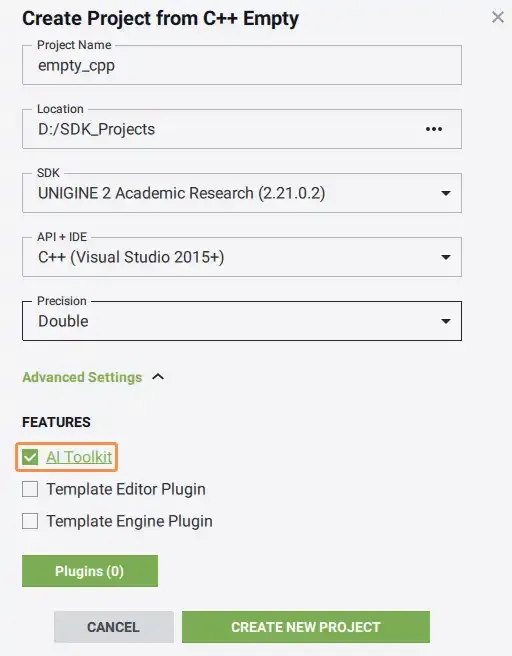
2.21 引入了面向 AI 智能体整理的文档,以及汇总引擎基础与编码规范的提示词集「AI Docs」。2.22 的「AI Toolkit」取代了这套「AI Docs」的选项。
过去需要从 Add-On Store 手动下载 MCPBridge 的编辑器插件并集成进来,而从这一次开始,可以在创建项目时或设置里,一键把文档、提示词以及与编辑器的联动整套装上。
MCP Bridge 的扩展
MCP Bridge 的工具从 27 个增加到 58 个。智能体现在可以完成的主要操作如下。
- 从基础体、模板或项目资产创建节点,并复制、重命名、设置父子关系、变换、删除
- 添加并设置组件,搭建材质与属性的层级
- 通过空间查询弄清「什么东西在哪里」,并用视口截图自行确认结果
- 管理资产、地形贴图等整个项目
- 烘焙灯光与做性能分析
没有专用工具的操作,也可以通过引擎的控制台执行。
【提示】接入 AI 智能体的步骤
- 创建项目时,或者之后在「Project Configuration」里启用 AI Toolkit
- 用支持 AI 的 IDE 打开项目,或者把 CLI 智能体指向项目文件夹
- 打开编辑器的 MCP Bridge 面板(它在编辑器内部通过 HTTP+SSE 运行,不需要外部脚本)
- 点击「Write config files to project」,生成 .mcp.json(面向 Claude Code、Cursor)等配置文件
- 之后给智能体下指令,就能看到场景逐步发生变化
Machine Learning Agents 演示
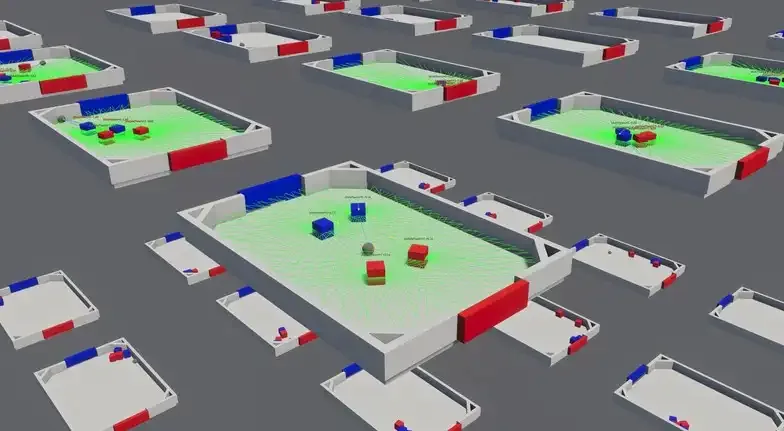
还新增了用于强化学习的演示。在 4 种世界里,可以试验从向量观测、射线传感器、相机图像进行学习,以及从单体连续控制到对战的双人/团队作战等各种模式。
最多 128 个智能体可以并行地针对一个共享的策略网络学习。每个世界都附带了训练好的 ONNX 模型,因此第一次启动时就能确认其行为。还提供了 PPO 与 SAC 训练器、用 TensorBoard 查看学习曲线、检查点、无界面模式,以及连接外部机器学习框架(如 Stable-Baselines3)的 gRPC 接口。每次回合都会随机变化,但只要指定种子就能复现,也支持课程学习。
物理引擎的改进
连续碰撞检测(CCD)的改进
高速运动物体的连续碰撞检测(Continuous Collision Detection)得到改进,碰撞更稳定,也更不容易发生穿透(Tunneling)。
支持的形状除了球体与胶囊体,还扩展到了带局部旋转的形状。此外还修正了在最初的物理 tick,或刚改变速度之后漏检接触的情况。
除此之外,还提高了高速碰撞下接触修正的精度,修好了 CCD 响应中二次弹跳的现象。改动还包括:凸形状、胶囊体、圆柱体、薄物体接触生成的改进;在 Landscape Terrain 上意外弹跳或撞上无形墙壁的行为修正;JointWheel 启动时弹跳的缺陷修正。另外,CCD 默认只对球体与胶囊体启用。
低速时车轮摩擦的改进
为抑制低速以及停在坡道时的横向打滑,车轮摩擦的行为得到了改进。过去当车轮速度接近零时,横向摩擦有时会弱得过头。从这一版开始,低速时使用静摩擦,车轮开始移动后切换到动摩擦。
这样车辆在坡道上也更稳定,低速时的动作也更容易预判。不过,按旧行为调整过的车辆可能会感觉低速抓地力变强,需要重新调参。
与此同时,还修正了在改动 Physics 参数后、用 MeshDynamic 或 BodyCloth 启动物理仿真会崩溃的缺陷,同一处同步处理的修正也应用到了 BodyRope 与 BodyWater。
其他更新
其他主要改进如下。
- Gaussian Splatting:可以从 Gaussian Splat 数据生成碰撞体,让扫描场景具备碰撞判定与可行走能力。还新增了使用 Splatica 处理内容的演示。
- VR 多人模板:使用 Steam Networking,让 VR 与桌面玩家进入同一会话的示例。具备大厅创建、中途加入、化身同步、支持网络的物理、多种发射模式的武器、记分板、文字聊天,以及基于 Steam Voice 与 FMOD 的近距离语音聊天;并把必须可靠送达的事件(命中、所有权变更、聊天等)与高频数据(化身姿态等)用不同方式同步。
- 本地化:支持阿拉伯语、波斯语、乌尔都语、希伯来语、印地语、孟加拉语、泰米尔语、泰语、高棉语等复杂文字系统。可以处理从右向左书写的语言、双向文本、随语境变化的字形、组合记号与字符重排,还增加了补足缺失字形的字体回退。编辑器本身也能显示这些语言。
- NoesisGUI 集成示例:展示如何把基于 XAML 的 UI 框架「NoesisGUI」接入 UNIGINE 项目的示例。C++/C# 源码已在 GitHub 公开。
- 性能:面向植被等散布物的相交判定(LOS/HAT/HOT 等)据称最多快了 30~120 倍。云层绘制在特定条件下最多快 2 倍,Vulkan 环境下 MeshDynamic 的 VRAM 占用减少约 25~27%,公告板与粒子向 GPU 的上传也最多快 2 倍。大型项目中着色器缓存的生成,在内部测试里从 9~12 小时缩短到约 2.5 小时。
- VR/XR:支持在头显内显示的 VR 专用性能分析器、把左右两个 VR 视口都显示在屏幕上的镜像模式,以及在 OpenXR 下获取设备电量信息。
- 新插件:新增了用 NVIDIA NVENC 对相机影像编码、并以 H.264 的 RTSP 流分发的「RTSPStreamer」,以及拥有约 150 种节点的浏览器可视化脚本工具「ScenarioManager」(支持与 DataBridge 联动、图表热重载)。「WebStream」插件的稳定性也有所改善。
- UnigineEditor:Curve Editor 可以同时编辑多个对象。可以选择 .NET 运行时版本(最低为 .NET 6.0)。还增加了控制台的搜索与过滤、查看引擎与硬件信息的「System Information」窗口,以及大型项目下 Asset Browser 搜索的提速。
- Sandworm(地形生成工具):新增 NoData 处理方式的设置,扩充了河流对象的设置项。包含大量改进与缺陷修正。
- IG 相关:新增了可以从一台机器管理多个节点配置的「IG Control Panel」、解析 Syncker 通信的 Wireshark 插件,以及 SpiderVision 的 CAVE 配置生成器。
- SDK Browser:Windows 与 Linux 可以处理同一个项目。新增了在不改变项目名称的前提下只改显示名的功能,以及在安装或创建项目时预先检查磁盘空间。
- 示例:新增与更新了 7 种实验性导航示例、迁移到 Animation Graph 的既有示例、Primitive Renderer 的使用示例、CCTV 仿真、Sensor Zone Visualizer、测量距离的 Measurements 等。
UNIGINE 自研的 AA 游戏也已公布
配合本次发布,UNIGINE 自家开发的游戏也公开了。开发由 UNIGINE 负责,发行由 Saber Interactive 负责,运行在 UNIGINE 2 Sim 上。对应平台公布为 PC、PlayStation 5、Xbox Series X|S。
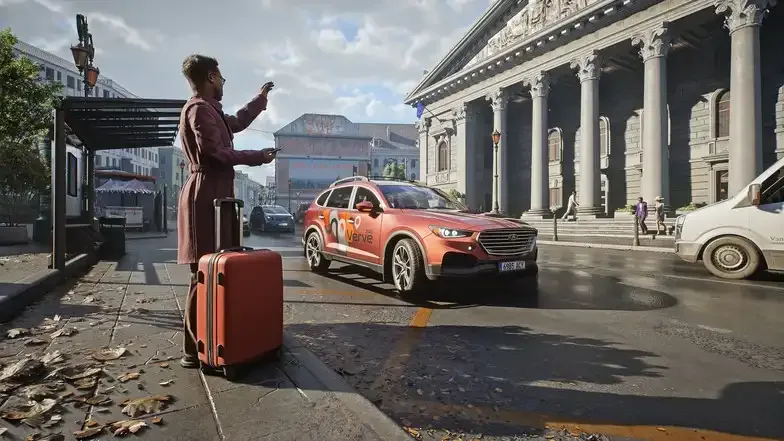
本作运行在 UNIGINE 2.22 Sim 以及尚未对外授权的主机分支之上。但据说基础部分与 SDK 使用者所用的是同一套 C++ API、工具、编辑器、渲染技术和核心架构。
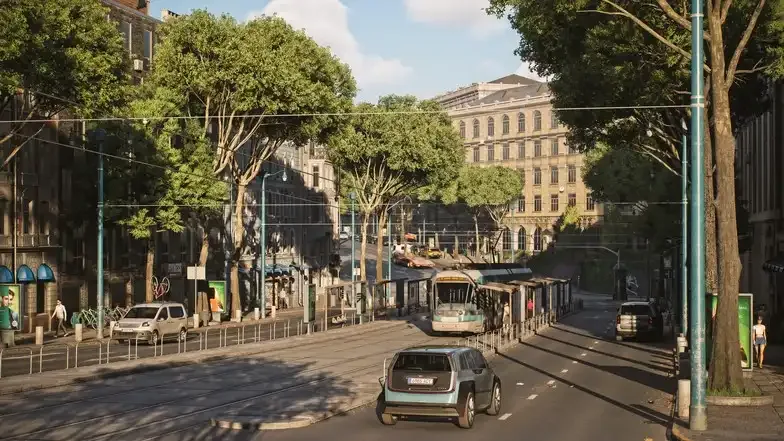
据说它把拥有密集车流与行人、天气变化、车辆仿真等众多相互关联玩法系统的广阔城市,运行在包括 6 年前发售的主机在内的普通硬件性能之中。
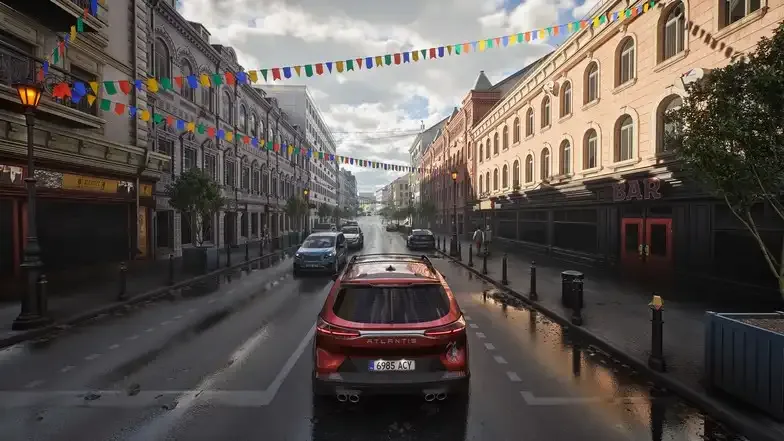
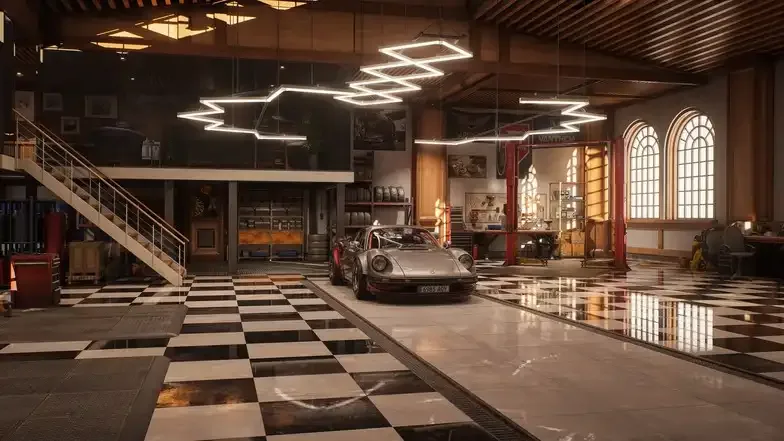
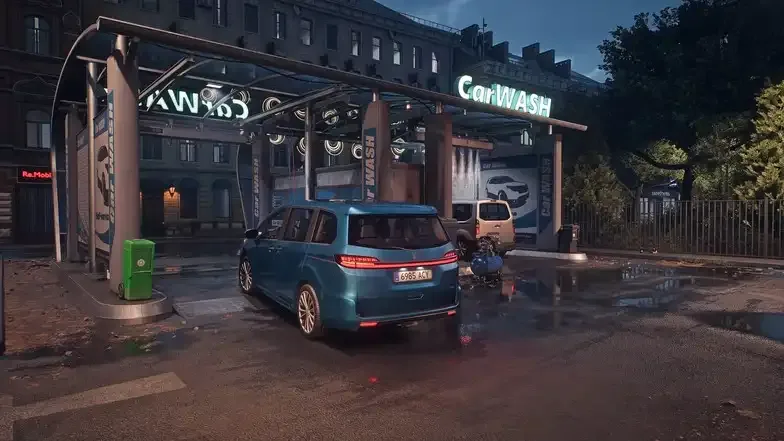
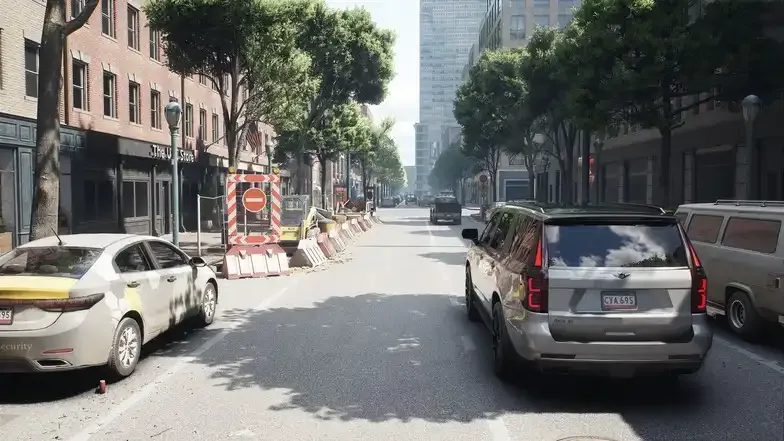
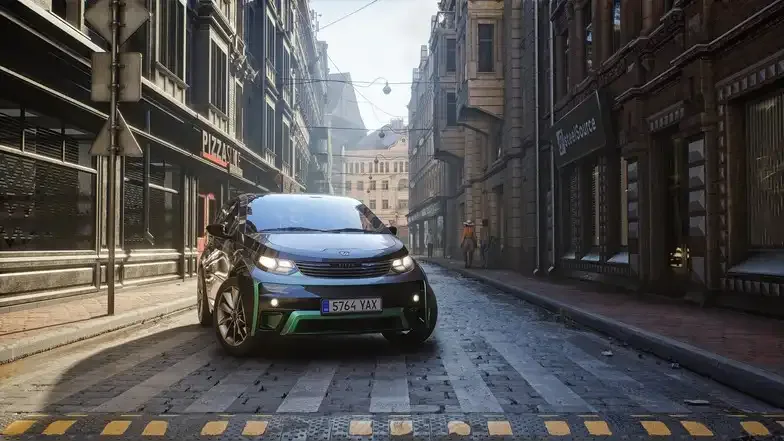
UNIGINE 把用自家引擎开发和发行 AA 级游戏,定位成一次大规模实验:以与产品同等的负载来验证技术、找出瓶颈、改进工作流。由此产生的许多功能都被吸收进了 SDK,这也是一个实例,证明用与使用者相同的技术,可以做出复杂且内容丰富的实时应用。
各平台的愿望单页面也已公开。Steam 商店上以「Rideshare Stimulator」这个标题收录。
价格均为按年订阅,以美元计价(不同地区可能有所不同)。CommUnity Free 与 Entertainment 不能用于国防、能源、矿业、赌博行业。Academic Research 在商业或国防资金超过项目预算 30% 时,也需要 Sim 许可证。
在版本对比表中,本文介绍的 Gaussian Splatting 加载与 Sandworm、GIS/CAD 格式,都只属于 Academic Research 与 Sim 的功能。Cesium 集成在 Devlog 中说明只在 Sim 版本可用。
完整的更新内容可以在 UNIGINE SDK 2.22 Devlog 中查看,版本划分与价格请访问 SDK Editions And Pricing;
想免费试用可以走 UNIGINE SDK 免费试用 入口。
更多 3D 软件更新可以查看 软件更新新闻 分类,实时仿真与地理数据相关的实践可以查看 维京环境搭建案例 与 FlexPath 平滑导航插件。


评论(0)